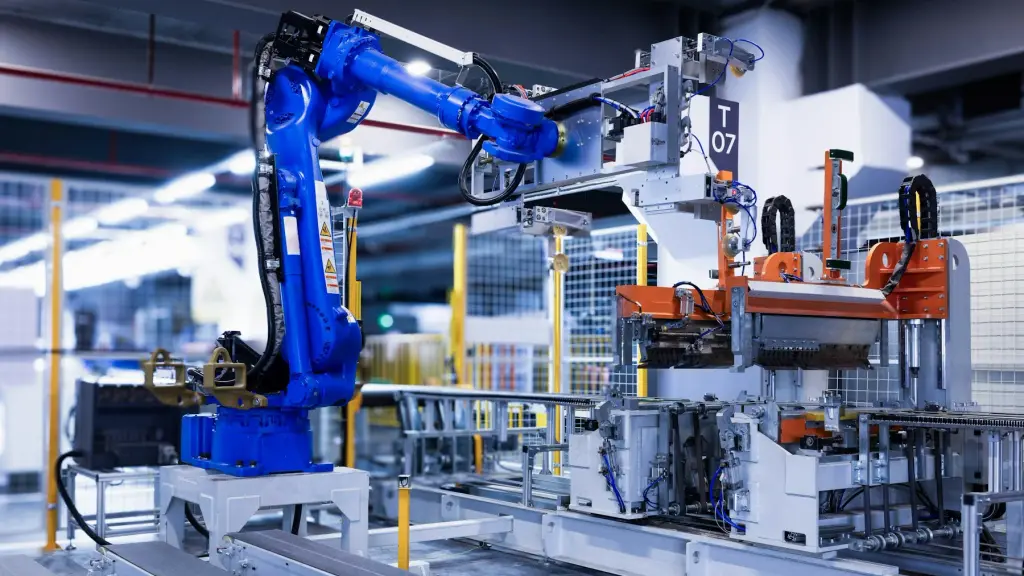
Un robot tiene siete partes principales: la estructura mecánica (el cuerpo), los actuadores (los músculos), los sensores (los sentidos), el controlador (el cerebro), el efector final (la mano o herramienta), la fuente de energía y el sistema de transmisión, y a todo eso lo coordina el software. Ese conjunto funciona siempre en el mismo ciclo: percibe con los sensores, piensa con el controlador y actúa con los actuadores.
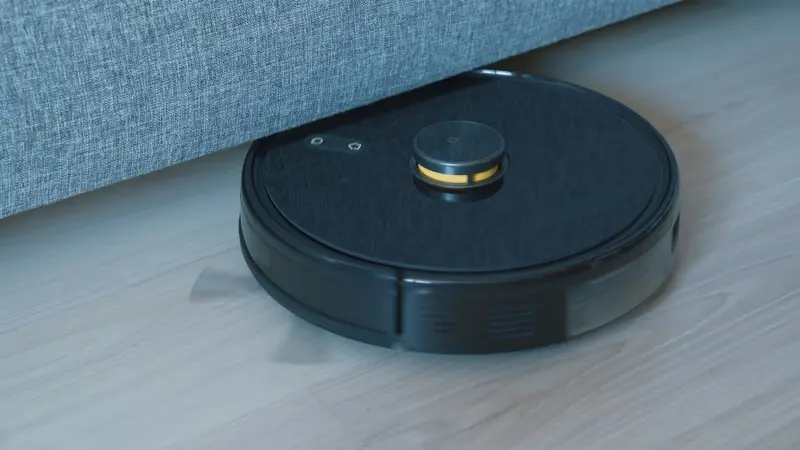
Piensa en un robot aspirador como el Roomba: sus sensores de infrarrojos detectan el borde de un escalón, el controlador decide frenar y girar, y los motores de las ruedas ejecutan la orden. Si antes quieres tener claro qué es la robótica y cómo se clasifican estas máquinas, empieza por ahí.
Tabla de contenido
- ¿Cuáles son las partes de un robot?
- Los 7 componentes de un robot y su función
- 1. Estructura mecánica o chasis
- 2. Actuadores: los músculos del robot
- 3. Sensores: los sentidos del robot
- 4. Controlador: el cerebro
- 5. Efector final: la mano o la herramienta
- 6. Fuente de energía
- 7. Sistema de transmisión
- Y el software, lo que une todo
- Cómo trabajan juntas: percibir, pensar y actuar
- Partes de un robot industrial, de un robot móvil y de un humanoide
- ¿Qué componentes necesitas para armar un robot sencillo?
- Preguntas frecuentes
¿Cuáles son las partes de un robot?
Todo robot, desde un brazo de fábrica hasta un rover en Marte, tiene siete componentes físicos más el software que los gobierna. Esta tabla resume cada parte, su función y su equivalente en el cuerpo humano.
| Parte | Qué hace | Equivale en el cuerpo humano a | Ejemplo real |
|---|---|---|---|
| Estructura mecánica | Sostiene y une todos los componentes: chasis, eslabones y articulaciones | El esqueleto | Carcasa de un robot aspirador o brazo de aluminio de un robot industrial |
| Actuadores | Convierten la energía en movimiento: motores eléctricos, servomotores, cilindros neumáticos e hidráulicos | Los músculos | Motores de cada articulación de un brazo robótico |
| Sensores | Captan información del entorno y del propio robot: cámaras, infrarrojos, ultrasonidos, encoders | Los sentidos | Sensores de precipicio del Roomba que evitan caídas por escaleras |
| Controlador | Recibe los datos, ejecuta el programa y envía órdenes a los actuadores | El cerebro | Armario de control de un robot industrial o placa Arduino en un kit escolar |
| Efector final | Es la herramienta que va en la punta y manipula el entorno | La mano | Pinza que coge piezas, ventosa, soldador o pistola de pintura |
| Fuente de energía | Alimenta todo el sistema | El corazón y la alimentación | Baterías de iones de litio de un humanoide o generador MMRTG del Perseverance |
| Sistema de transmisión | Traslada y adapta el movimiento del motor a la articulación | Los tendones | Reductor en cada eje de un brazo industrial |
| Software | Programa y algoritmos que indican qué debe hacer el robot | La mente y los conocimientos | Programa que dicta la trayectoria exacta a un brazo soldador |
Los 7 componentes de un robot y su función
Cada componente tiene un papel concreto dentro del conjunto, y entenderlo por separado es la mejor forma de comprender cómo funciona el robot entero.
1. Estructura mecánica o chasis
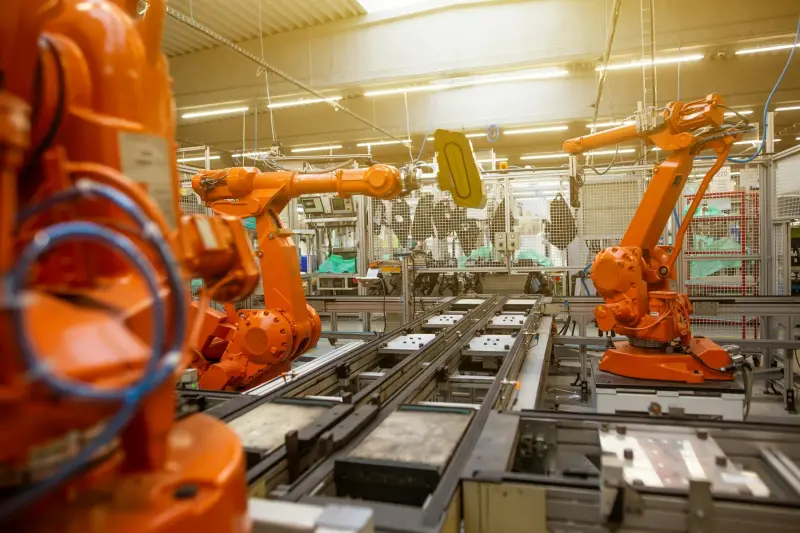
La estructura mecánica es el cuerpo del robot: una serie de eslabones rígidos unidos por articulaciones que le dan forma y le permiten moverse. Puede estar hecha de acero, aluminio, plásticos técnicos o fibra de carbono, según pese y aguante. Cada articulación que se mueve de forma independiente es un grado de libertad, y un brazo industrial típico tiene 6 ejes. Existen dos tipos principales de articulación: la giratoria, que rota sobre un eje, y la lineal o prismática, que se desplaza en línea recta. Si quieres ver con detalle las partes de un brazo robótico, ahí se explica cómo se combinan estos eslabones.
2. Actuadores: los músculos del robot
Los actuadores convierten la energía eléctrica, neumática o hidráulica en movimiento. Hay tres familias principales: los eléctricos (motores de corriente continua, servomotores y motores paso a paso, los más usados hoy en día), los neumáticos (que usan aire comprimido, rápidos y baratos, ideales para pinzas y ventosas) y los hidráulicos (que usan aceite a presión para generar mucha fuerza).
El primer robot industrial, el Unimate de 1961 en General Motors, ya era hidráulico, y durante décadas los humanoides potentes como el Atlas de Boston Dynamics usaron este sistema, hasta que en abril de 2024 la empresa presentó una versión totalmente eléctrica. Los cilindros hidráulicos son los mismos que mueven la pala de una excavadora.
3. Sensores: los sentidos del robot
Los sensores permiten al robot conocer el mundo y su propio estado, y se dividen en dos grupos. Los internos o propioceptivos miden el propio robot: encoders (cuentan cuánto ha girado cada motor), sensores de fuerza y par, y acelerómetros y giroscopios para el equilibrio. Los externos o exteroceptivos captan el entorno: cámaras, LiDAR, ultrasonidos, infrarrojos, micrófonos y sensores táctiles.
Un ejemplo claro es el Roomba: lleva sensores infrarrojos de precipicio debajo para no caer por las escaleras, un parachoques con sensor de contacto, sensores de pared por infrarrojos y encoders en las ruedas para saber cuánto ha avanzado.
4. Controlador: el cerebro
El controlador es el dispositivo que recibe los datos de todos los sensores, ejecuta el programa almacenado y envía las órdenes a los actuadores, muchas veces por segundo. Funciona en lazo cerrado o realimentación: compara dónde está el robot con dónde debería estar y corrige la diferencia. Puede ser un microcontrolador sencillo como Arduino o micro:bit en robots educativos, un ordenador embarcado, o en la industria un armario de control con consola de programación donde se cargan las trayectorias.
5. Efector final: la mano o la herramienta
El efector final es lo que se coloca en la punta del brazo y entra en contacto con el entorno: pinzas de dos o tres dedos, ventosas de vacío, garras magnéticas, soldadores, pistolas de pintura o destornilladores eléctricos. En los robots humanoides son manos con varios dedos capaces de coger objetos delicados. Se cambia según la tarea, igual que cambias la broca de un taladro.
6. Fuente de energía
La fuente de energía alimenta todo el sistema. Los robots fijos de fábrica van enchufados a la red eléctrica, mientras que los móviles usan baterías, casi siempre de iones de litio, y vuelven solos a su base de carga. En el espacio la cosa cambia: el rover Perseverance de la NASA lleva un generador MMRTG que convierte en electricidad el calor de la desintegración del plutonio-238, unos 110 W al inicio de la misión, más dos baterías de iones de litio para los picos de consumo que pueden llegar a 900 W. Tienes más ejemplos de cómo se alimentan en los robots espaciales.
7. Sistema de transmisión
El sistema de transmisión lleva el movimiento desde el motor hasta la articulación y lo adapta a lo que se necesita: reductores que bajan la velocidad y multiplican la fuerza, engranajes, correas y poleas, y husillos de bolas para movimientos lineales precisos. Hace falta porque un motor eléctrico gira muy rápido y con poca fuerza, y el reductor lo convierte en un giro lento y potente capaz de levantar peso.
Y el software, lo que une todo
El software es el sistema operativo y los programas que hacen que el robot haga algo útil: desde un programa de bloques en un kit escolar hasta algoritmos complejos de visión por ordenador e inteligencia artificial. ROS (Robot Operating System) es un estándar abierto muy usado en investigación y desarrollo. Sin software, el robot no es más que una máquina quieta de metal y cables.
Cómo trabajan juntas: percibir, pensar y actuar
Las siete partes no funcionan aisladas, sino en un ciclo continuo que se repite muchas veces por segundo. Este es el proceso paso a paso cuando un brazo industrial coge una pieza de una cinta transportadora:
- La cámara detecta la pieza y mide su posición exacta (sensor externo).
- El controlador recibe esa imagen, calcula la trayectoria óptima y envía la orden a cada motor (controlador y software).
- Los motores eléctricos de cada eje giran a través de los reductores para colocar el brazo en el punto justo (actuadores y sistema de transmisión).
- La pinza se cierra con la fuerza justa, regulada por un sensor de fuerza para no romper la pieza (efector final y sensor interno).
- Los encoders confirman que cada articulación llegó a su ángulo previsto y el ciclo se cierra (realimentación).
Partes de un robot industrial, de un robot móvil y de un humanoide
Todos los robots comparten los mismos siete componentes, pero cada uno les da un peso y una forma distintos. Esta tabla compara tres casos reales.
| Componente | Robot industrial (brazo) | Robot móvil (aspirador, rover) | Humanoide |
|---|---|---|---|
| Estructura | Brazo fijo atornillado al suelo con 6 ejes | Chasis con ruedas u orugas | Cuerpo con piernas, brazos y torso, con decenas de articulaciones |
| Locomoción | Ninguna, está anclado | Ruedas u orugas | Piernas que deben mantener el equilibrio constantemente |
| Sensores principales | Encoders, cámaras de visión artificial, sensores de fuerza | LiDAR, ultrasonidos, infrarrojos, cámaras | Cámaras, sensores de fuerza en pies y manos, giroscopios |
| Energía | Red eléctrica | Baterías de iones de litio (en Marte, un generador nuclear) | Baterías de iones de litio |
| Efector | Herramienta intercambiable (pinza, soldador) | Cepillos, brazo con instrumentos científicos | Manos con varios dedos |
En los robots industriales, la parte más importante es el brazo articulado y su efector, porque están diseñados para repetir una tarea milimétrica una y otra vez. Un robot móvil como un aspirador o el Perseverance prioriza la locomoción y los sensores de navegación para desplazarse de forma autónoma. Y en un robot humanoide todas las partes trabajan al límite: las piernas deben sostener el peso y equilibrarlo, las manos manipulan objetos y los sensores de fuerza evitan aplastarlos. Si quieres ver más familias de máquinas y cómo se clasifican, repasa los tipos de robots.
¿Qué componentes necesitas para armar un robot sencillo?
Para montar un robot móvil de aprendizaje en casa o en clase bastan siete piezas básicas, las mismas que traen muchos kits educativos:
- Una placa controladora como Arduino o micro:bit.
- Dos motores de corriente continua con reductora y sus ruedas, más una rueda loca de apoyo.
- Un controlador de motores o puente H para dirigir la corriente.
- Un sensor de distancia por ultrasonidos o sensores infrarrojos siguelíneas.
- Un chasis de plástico, madera o impreso en 3D.
- Portapilas o batería recargable.
- Cables y una protoboard para conectar todo.
Y, claro, el programa, que puede hacerse con bloques visuales o escribiendo código. Es justo lo que se hace en las clases de robótica educativa, donde se aprende a unir hardware y software paso a paso.
Preguntas frecuentes
¿Cuáles son los 7 componentes de un robot?
Los siete componentes son la estructura mecánica, los actuadores, los sensores, el controlador, el efector final, la fuente de energía y el sistema de transmisión. A ellos se suma el software, que coordina todo el conjunto.
¿Cuál es la parte más importante de un robot?
El controlador junto con su software es la parte más importante, porque sin él el resto de componentes no se coordina. Aun así, ninguna parte funciona sola: un actuador sin energía no se mueve y un sensor sin controlador no sirve de nada.
¿Qué diferencia hay entre un sensor y un actuador?
El sensor recoge información del entorno o del propio robot, es decir, es la entrada de datos. El actuador, en cambio, produce movimiento o acción, es la salida que ejecuta lo que el controlador ha decidido.
¿Qué es el efector final de un robot?
El efector final es la herramienta que se coloca en el extremo del brazo robótico y que entra en contacto directo con el objeto o el entorno. Puede ser una pinza, una ventosa, un soldador o cualquier otra herramienta intercambiable según la tarea.